ドローンを飛ばしていて、着陸時に機体がふらついたり左右に傾いたりする経験はありませんか。原因は複数あり、センサーの不具合、プロペラの状態、PID設定など細かく見ていく必要があります。本記事では、「ドローン 着陸 ふらつく 原因」という状態に対して、読み手が納得できる内容で、原因の特定方法と改善手順を詳しく解説します。安定した着陸を目指す方に向けて調整ポイントを分かりやすく整理しました。
ドローン 着陸 ふらつく 原因を総覧
着陸時に機体がふらつくと感じる原因は多岐にわたります。まずは代表的な原因を把握しておくことが重要です。この見出しでは、着陸時のふらつきが起こる主な要因を総合的に見渡します。以下のような原因を順番にチェックしていくことで、問題の根本にたどり着きやすくなります。
地面効果(Ground Effect)と気流の乱れ
着陸間際になるとプロペラが地面に近づき、空気の流れが地表面に反射して非常に密度の高くなる「地面効果」が発生します。この影響で上昇する力や空気の戻り(リフト)が不均等になるため、機体がゆらゆら揺れることがあります。風がある場所や地形が入り組んだ場所では気流がさらに乱れ、ふらつきが大きくなります。
センサーの誤差・キャリブレーション不足
IMU(ジャイロ・加速度センサー)、コンパス、姿勢制御センサーなどが正しくキャリブレーションされていないと、機体は傾きや方向の基準を誤認します。特に輸送後やクラッシュ後はキャリブレーションがずれやすく、水平を誤認することで着陸時にふらつきが生じます。
プロペラやモーターの不均衡、機体の構造問題
プロペラが曲がっていたり、摩耗していたり、正しく取り付けられていない場合、推力が左右でバラつきます。モーター軸のガタ、アームのゆがみ、脚部(ランディングギア)の変形など、機体構造の問題も揺れの原因になります。
バッテリーの電圧低下や電源供給の不安定さ
バッテリーの電圧が低くなると、モーターが必要な出力を維持できず、レスポンスが遅れたり落ち込んだ挙動を取ることがあります。特に着陸時にスロットルを絞るとき、電圧降下が一気に現れ、それがふらつきや傾きとして感じられることがあります。
PID制御設定の不適切さ(特にAirmodeやD項の設定)
卓越した制御性能を引き出すためにPID設定が重要ですが、不適切なP(比例)やD(微分)値、特にAirmodeが常に有効になっている場合などは、着陸時に機体が自らを「補正」しようとしてバウンドしたり振動したりすることがあります。着地直前の制御ループの動作が原因となります。
原因別の詳細と具体的なチェック方法

上で挙げた複数の原因について、それぞれを確認するための具体的なチェック方法と、どのように見分けて対応するかを詳しく解説します。この見出しは各原因ごとに段階的に読み進められる構成になっており、問題に直面したときに実践的に使える内容です。
地面効果の確認と対策
まず着陸時にふらつきが発生する場所の地形や環境を観察します。地面が完全に平らかどうか、地面材が草地・アスファルト・砂利などかを確認してください。草地や凹凸がある地面では気流が乱れやすくなります。飛行前や高さ1~2メートルでホバリングしてからゆっくり降下し、ふらつきがいつから始まるかを見ると原因を特定しやすくなります。
対策としては、平坦で空気の流れが穏やかな場所を選ぶこと、着陸直前はゆっくり降下すること、地面効果を補正する設定ができる機体ではその補正を活用することが挙げられます。
センサー類のキャリブレーション手順
IMU、コンパス、加速度センサーなどのキャリブレーションは、まず機体を完全に水平な硬い床や台の上に置くことが前提です。輸送中の振動や衝撃、温度差があるとセンサーがずれるため、使用前だけでなく定期的にキャリブレーションを行うことが望ましいです。
特にキャリブレーションのミスを避けるポイントとして、金属物体や強磁性体近くで作業しないこと、地磁気の異常がない場所を選ぶこと、ソフトウェアが動作モードを「着陸準備」モードなどに切り替えてキャリブレーションを指示するタイプであればその指示に従うことがあります。
プロペラ・モーター・機体構造のチェック項目
プロペラが正しく装着されており、チップの損傷やねじれがないか確認してください。モーターの回転に異音やガタがないか、アームやフレーム、脚部(ランディングギア)が歪んでいないかを検査します。脚が弱かったり片側が低くなっていたりすると、着地時に傾いたり転倒したりする原因となります。
目視点検だけでなく、機体を上げてプロペラを手で回して滑らかさを確かめたり、負荷が均等かどうかを確認することが良いでしょう。またフライト前と後の点検記録を取ることもトラブル防止につながります。
バッテリーや電源の状態確認
バッテリー残量が十分であるか、バッテリーセル間のバランスが取れているかを飛行前にチェックします。特に冷温下や長時間運用したバッテリーは電圧低下が見られやすく、最大出力が出ないことで制御が不安定になりやすいです。
昇圧調整や電源線の接触不良、コネクタの緩みがないかも確認します。さらに、電圧低下時のスロットルレスポンスの変化を把握しておくと、着陸時の露骨なふらつきが起こる前に対応可能です。
PID設定とAirmodeの調整
最近の機体ではAirmodeという機能があり、スロットルを絞っても姿勢制御ループ(PID)が動き続けます。この機能が常に有効になっていると、着陸時に地面との接触で飛行制御が過剰に反応し、バウンドやふらつきを引き起こすことがあります。
割り込みスイッチでAirmodeをオフにする、もしくは着陸直前に手動で制限をかけることが効果的です。またPIDのPとDのバランスを調整することが重要で、Pが高すぎるとオーバーシュート、Dが低すぎると振動が収まらず、Dが高すぎるとモーターの発熱・ノイズが増します。
機体の制御設定と飛び操作による影響

機体そのものだけでなく、制御ソフトや操作方法もふらつきに大きく影響します。この見出しでは飛行モード・操作習慣・着地操作に焦点を当てて、実際に飛ばすときに注意すべきポイントを整理します。
飛行モードの違いと位置保持の技術
GPSを使って位置を保つモード、光学フローセンサーを利用するモード、純粋な姿勢制御モードなど、飛行モードによって着陸直前の制御精度が変わります。GPSモードが弱くなる場所や屋内では位置保持が不安定になりやすく、ふらつきが発生します。
屋外でGPS信号が十分になくなる場所や、屋内で光学フローが使えない条件では、操縦者がスロットル・スティック操作を丁寧に行うことが求められます。モード切替や位置保持アルゴリズムの動作確認を事前にしておくと安心です。
着地時の操作習慣と「ディスアーム Drop」の活用
着地寸前にスロットルスティックを最小にしてゆっくり降下することは基本ですが、その最終段階で「ディスアーム(Armを解除)」操作を行う習慣をつけるとふらつき・バウンドを抑制できます。動力制御が完全に切れることでPIDループなどが地面からの衝撃を誤認して過剰反応することがなくなります。
特にFPVドローンやマニュアル志向の機体では、この操作が非常に効果的です。落下高さを少し残してDisarmすることで、機体への物理的負荷も減らせます。
ソフトウェア更新・ファームウェアの影響
ファームウェアの更新によってセンサーの基準がリセットされたり、設定が初期値に戻ったりすることがあります。更新後に着陸時のふらつきが増えたと感じる場合、キャリブレーションやPID設定を見直す良いタイミングです。
また更新後は安定性の確認を含めたテスト飛行を行い、問題がないかどうか慎重にチェックしてから通常運用に戻すことをお勧めします。
製品別・坪数機体別に見られる典型ケース比較
軽量機体・FPV用・カメラ搭載型など、機体タイプによってふらつきの出やすい要因には違いがあります。ここでは代表的なタイプを比較して、どのようなケースでどの対策がより有効か整理します。
| 機体タイプ | 主なふらつき原因 | 対策の優先度 |
|---|---|---|
| 軽量ホビー機 | 風の影響、プロペラの質、光学フロー性能不足 | 平地での着陸、しっかりとしたプロペラ、風の弱い日に飛ばす |
| FPVレーシング機 | PID設定過敏、Airmodeによるバウンド、脚部の剛性不足 | PIDチューニング、Airmode調整、構造強化 |
| カメラ搭載大型機 | 重量による慣性、バッテリー重心変化、地面効果の増大 | 重心調整、脚長のあるランディングギア、ゆっくり降下 |
いつどの段階で対策をすべきかのチェックリスト
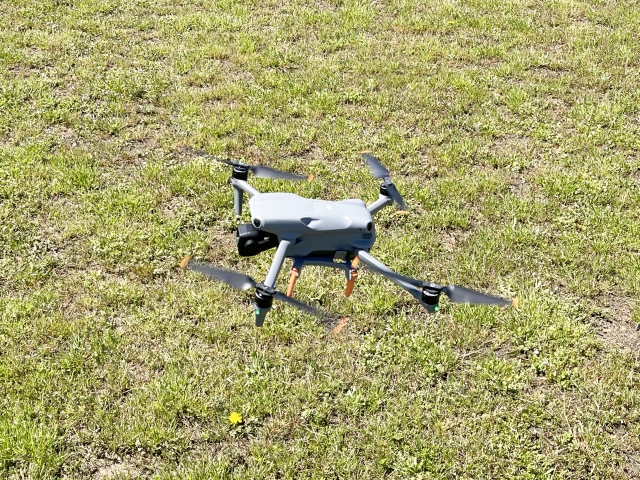
ふらつきを抑えるために、飛行の準備から着陸後までの各段階で確認するチェックリストを紹介します。これを念入りに行えば、多くのふらつき原因を事前に排除できます。
飛行前チェック項目
まずは飛行前に以下を確認してください:プロペラの傷・取付方向、モーターの軸のガタ、フレームに歪みがないか、バッテリーの電圧とセルバランスが正常か、センサー類のキャリブレーション状態が最新かどうか。これらが全部OKなら、ふらつきの原因のかなりの部分を事前に防げます。
飛行中・着陸直前の操作確認
ホバリングしてからゆっくり降下する。Airmodeを切る、またはスイッチで制限する。スティックのセンターを確認し、微調整の入力が無いことを確かめる。風に流されないように角度を調整しながら降りる。これらの操作がふらつきの抑制に繋がります。
着陸後・終了時の確認
着陸したら直ちにDisarm操作を行う。機体が地面に完全に接触する前にアーム解除することで不要なPID制御の誤動作を防げます。電源オフ時の振動や揺れが残っていないか、脚部・プロペラ・モーターなどに目立った変形や損傷がないかをチェックしてください。
まとめ
着陸時のふらつきの原因は一つではなく、環境・機体・設定・操作のどれか、または複数が複合して現れることがほとんどです。地面効果や気流、プロペラ・モーターの状態、センサー類のキャリブレーション、PID設定とAirmodeの挙動、飛行モード選択と操作習慣、それぞれに適した対策があります。
まずは平坦で落ち着いた環境でテストし、「どのタイミングでふらつきが始まるか」を把握することが問題解決の第一歩です。次にチェックリストに沿って一つずつ原因を潰していき、最後にPIDやAirmodeなど制御ソフト面の設定を見直すことで、着陸の安定性は大きく向上します。これらの調整ポイントを参考に、安全でスムーズな着地を目指してください。